เจาะลึก Physical AI: เมื่อหุ่นยนต์ต้องเรียนรู้ผ่านโลกจำลองก่อนออกสู่โลกจริง
สรุปข่าว
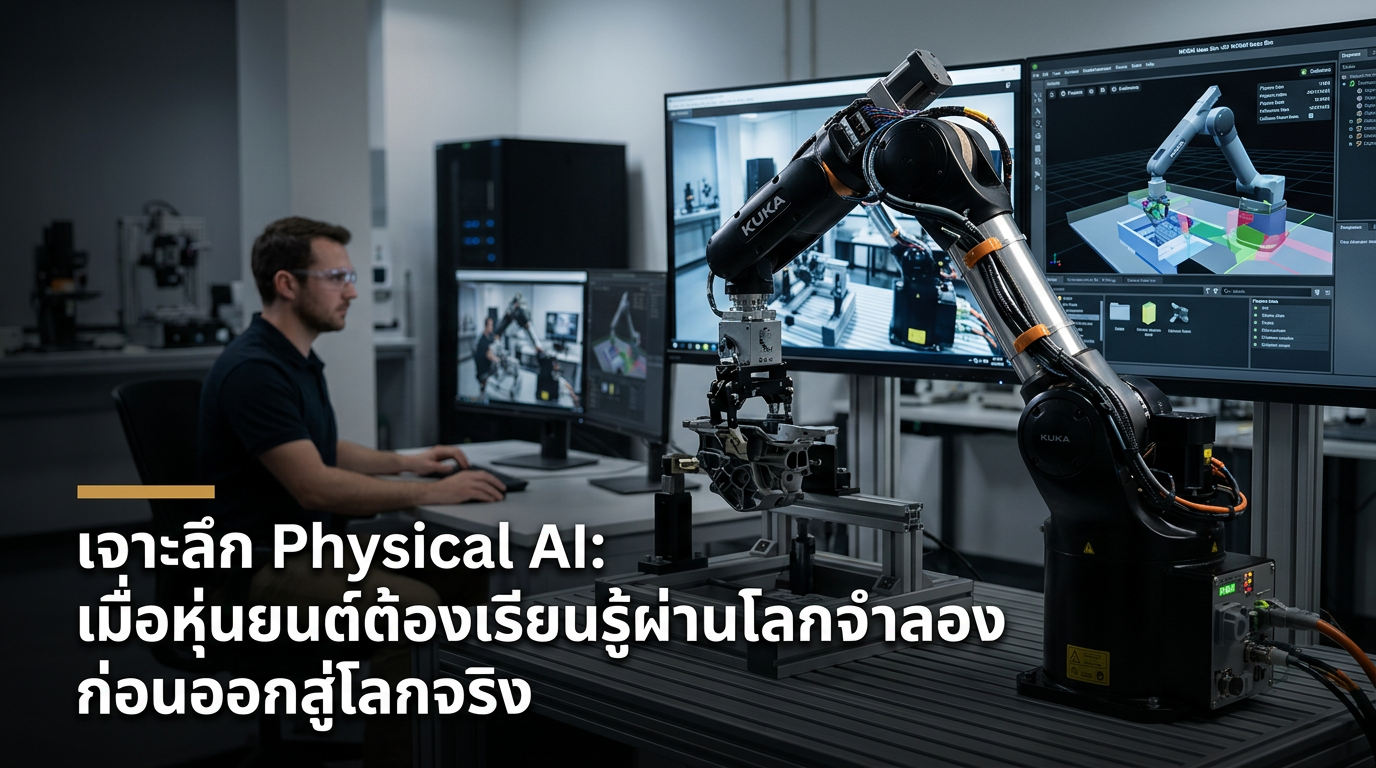
ในยุคที่ Physical AI กำลังก้าวข้ามขีดจำกัดจากโลกดิจิทัลสู่โลกกายภาพ การจำลองสถานการณ์เสมือน (Simulation) ได้กลายเป็นโครงสร้างพื้นฐานที่สำคัญที่สุดในการฝึกหุ่นยนต์ให้ทำงานได้จริง โดย NVIDIA และเหล่านักวิจัยได้เน้นย้ำว่า การสร้างข้อมูลจากการปฏิสัมพันธ์ในโลกเสมือนช่วยแก้ปัญหาการขาดแคลนข้อมูลจริง (Data Scarcity) และลดต้นทุนการพัฒนาได้อย่างมหาศาล
รายละเอียด
ความท้าทายใหญ่ที่สุดของหุ่นยนต์ในปัจจุบันไม่ใช่แค่เรื่องฮาร์ดแวร์ แต่คือ 'ประสบการณ์' การเรียนรู้ ในขณะที่โมเดลภาษา (LLMs) สามารถดึงข้อมูลจากอินเทอร์เน็ตได้มหาศาล แต่หุ่นยนต์ต้องการข้อมูลที่เกิดจากการกระทำจริง เช่น การทำแก้วตก หรือการหยิบจับวัตถุในมุมที่ผิดพลาด ซึ่งการทำสิ่งเหล่านี้ซ้ำๆ ในโลกจริงนั้นช้าและเสี่ยงต่อความเสียหาย
ด้วยเหตุนี้ การจำลองโลกเสมือนจึงเข้ามาทำหน้าที่เป็นสะพานเชื่อม โดยใช้พลังของ GPU Parallelism ในการสร้างสถานการณ์จำลองนับพันครั้งพร้อมกัน ทำให้หุ่นยนต์สามารถเรียนรู้ทักษะที่ซับซ้อนได้รวดเร็วกว่าเดิมหลายเท่า ปัจจุบันอุตสาหกรรมได้เปลี่ยนผ่านไปสู่แนวคิด 'Three-Computer Paradigm' ซึ่งแบ่งการทำงานเป็น:
- Training Computer: ใช้ GPU Cluster ขนาดใหญ่สำหรับฝึก Foundation Models
- Simulation Computer: ใช้ GPU Workstation เพื่อสร้างประสบการณ์จำลองและข้อมูล Sensor
- On-robot Computer: อุปกรณ์ Edge สำหรับนำโมเดลที่ฝึกเสร็จแล้วไปรันบนตัวหุ่นยนต์จริง
ในระบบนิเวศนี้มีเครื่องมือที่ทรงพลังมากมาย เช่น MuJoCo ที่เน้นความแม่นยำของฟิสิกส์สำหรับการคำนวณขั้นสูง และ NVIDIA Isaac Sim ที่เน้นความสมจริงทางภาพ (Photorealistic) และการเชื่อมต่อกับมาตรฐาน OpenUSD ทำให้การพัฒนาหุ่นยนต์กลายเป็นกระบวนการที่วัดผลได้และมีมาตรฐานชัดเจน
ผลกระทบ
สำหรับผู้บริหารและธุรกิจไทย การเปลี่ยนแปลงนี้หมายความว่า 'ความได้เปรียบในการแข่งขัน' จะไม่ได้อยู่ที่ใครมีหุ่นยนต์ดีกว่ากัน แต่อยู่ที่ใครมี Workflow ในการฝึกหุ่นยนต์ที่รวดเร็วและแม่นยำกว่ากัน การนำเทคโนโลยี Simulation มาใช้ในองค์กรจะช่วยลดระยะเวลาในการนำโซลูชันหุ่นยนต์ไปใช้งานจริง (Time-to-Market) และลดความเสียหายที่อาจเกิดขึ้นจากการทดลองในพื้นที่ปฏิบัติงานจริง
นอกจากนี้ การเข้าใจโครงสร้างของ Physical AI ยังช่วยให้ธุรกิจสามารถวางกลยุทธ์การลงทุนในโครงสร้างพื้นฐานทางเทคโนโลยี (Compute Infrastructure) ได้อย่างคุ้มค่า ไม่ว่าจะเป็นการเลือกใช้ Cloud หรือ On-premise GPU เพื่อรองรับงานด้าน AI ที่ซับซ้อนและต้องการความปลอดภัยของข้อมูลสูง
มุมมองจาก Renetrix
ที่ Renetrix เรามองว่าการทำ Physical AI ไม่ใช่แค่เรื่องของวิศวกรหุ่นยนต์ แต่เป็นเรื่องของ AI Workflow Strategy การที่องค์กรจะก้าวไปสู่ระดับ Enterprise ได้นั้น ต้องเริ่มจากการสร้างระบบที่สามารถ 'จำลอง' งานที่ซับซ้อนได้ก่อนนำไปปรับใช้จริง
เราแนะนำให้องค์กรทดลองประยุกต์ใช้ AI Workflow เพื่อสร้างมาตรฐานในการเก็บข้อมูลและทดสอบโมเดลก่อนการลงทุนจริง การเรียนรู้ที่จะจัดการกับ Digital Twin และ Simulation Workflow จะเป็นทักษะสำคัญที่ทำให้ทีมของคุณไม่เพียงแค่ตามทันเทคโนโลยี แต่สามารถสร้างนวัตกรรมที่ใช้งานได้จริงในอุตสาหกรรมไทย ไม่ว่าจะเป็นงานด้านโลจิสติกส์ การผลิต หรือแม้แต่บริการอัตโนมัติ การวางรากฐาน Workflow ที่ดีตั้งแต่วันนี้ คือการสร้างแต้มต่อที่ยากจะเลียนแบบในอนาคต
เรียนรู้เพิ่มเติม
แหล่งอ้างอิง
คำถามที่พบบ่อย
ทำไม Physical AI ถึงต้องการ Simulation มากกว่าโมเดลภาษาทั่วไป?
เพราะ Physical AI ต้องเข้าใจปฏิสัมพันธ์กับโลกกายภาพ เช่น แรงเสียดทานหรือการหยิบจับวัตถุ ซึ่งข้อมูลเหล่านี้หาได้ยากในโลกจริงและมีความเสี่ยงสูง การใช้ Simulation จึงช่วยสร้างข้อมูลมหาศาลได้อย่างปลอดภัยและรวดเร็ว
อะไรคือความแตกต่างระหว่าง Isaac Sim และ MuJoCo?
MuJoCo เน้นความแม่นยำของฟิสิกส์และการคำนวณที่รวดเร็วสำหรับงานวิจัยและ Reinforcement Learning ส่วน Isaac Sim เน้นความสมจริงแบบ Photorealistic ด้วยเทคโนโลยี RTX และการรองรับระบบนิเวศของ Omniverse สำหรับงานอุตสาหกรรม
องค์กรควรเริ่มปรับตัวอย่างไรกับเทคโนโลยี Simulation?
ควรเริ่มจากการเข้าใจ Workflow ของการทำ Digital Twin และการนำ AI ไปประยุกต์ใช้ในงานที่มีความเสี่ยงสูง เพื่อสร้างรากฐานข้อมูลก่อนนำไปใช้งานจริงบนหุ่นยนต์หรืออุปกรณ์ Edge Device
อ่านต่อ
NVIDIA Cosmos3-H-Dreams: พลิกโฉมการจำลองการผ่าตัดด้วย Generative AI
NVIDIA เปิดตัว Cosmos3-H-Dreams โมเดล AI จำลองการผ่าตัดเสมือนจริงที่ตอบสนองแบบ Real-time ยกระดับการฝึกฝนทักษะทางการแพทย์ด้วยเทคโนโลยี World Foundation Model
ยกระดับการเขียนโค้ดด้วย AI: ทำไมภาษาโปรแกรมเฉพาะทางถึงเป็นกุญแจสำคัญในอนาคต
OpenAI เดินหน้าทลายกำแพงภาษาโปรแกรมเฉพาะทาง (Low-resource programming languages) เพื่อให้ AI สามารถเขียนโค้ดได้ครอบคลุมทุกระบบงานทั่วโลก
เจาะลึก OpenAI dots: AI Agent ทำงานตลอดเวลา (Always-On) บน Cloud Computer ส่วนตัว
วิเคราะห์เจาะลึก OpenAI dots ปฏิวัติวงการด้วย AI Agent ส่วนตัวที่ทำงานตลอด 24 ชั่วโมงบนระบบคลาวด์แยกเฉพาะ พร้อมเชื่อมต่อกว่า 4,000 แอปพลิเคชัน ยกระดับการทำงานสู่ยุค Agentic Workflow อย่างแท้จริง
เจาะลึกความปลอดภัย AI Agent: ทำไมการใช้ 'บริบท' ถึงเป็นกุญแจสู่ความเชื่อมั่นในยุคหน้า
Google เผยรายงานวิจัยสำคัญด้านความปลอดภัยของ AI Agent โดยชูแนวคิด Contextual Integrity เพื่อสร้างมาตรฐานใหม่ในการปกป้องข้อมูลและการตัดสินใจของ AI